공장 디지털 트윈 빌더
공장을 말로
짓습니다.
문장 몇 줄을 넣으면 설비 배치, 물류 계산, 3D 공장, 시뮬레이터 파일이 함께 나옵니다. 설비를 들이기 전에 공장 전체를 먼저 지어 보는 도구입니다.
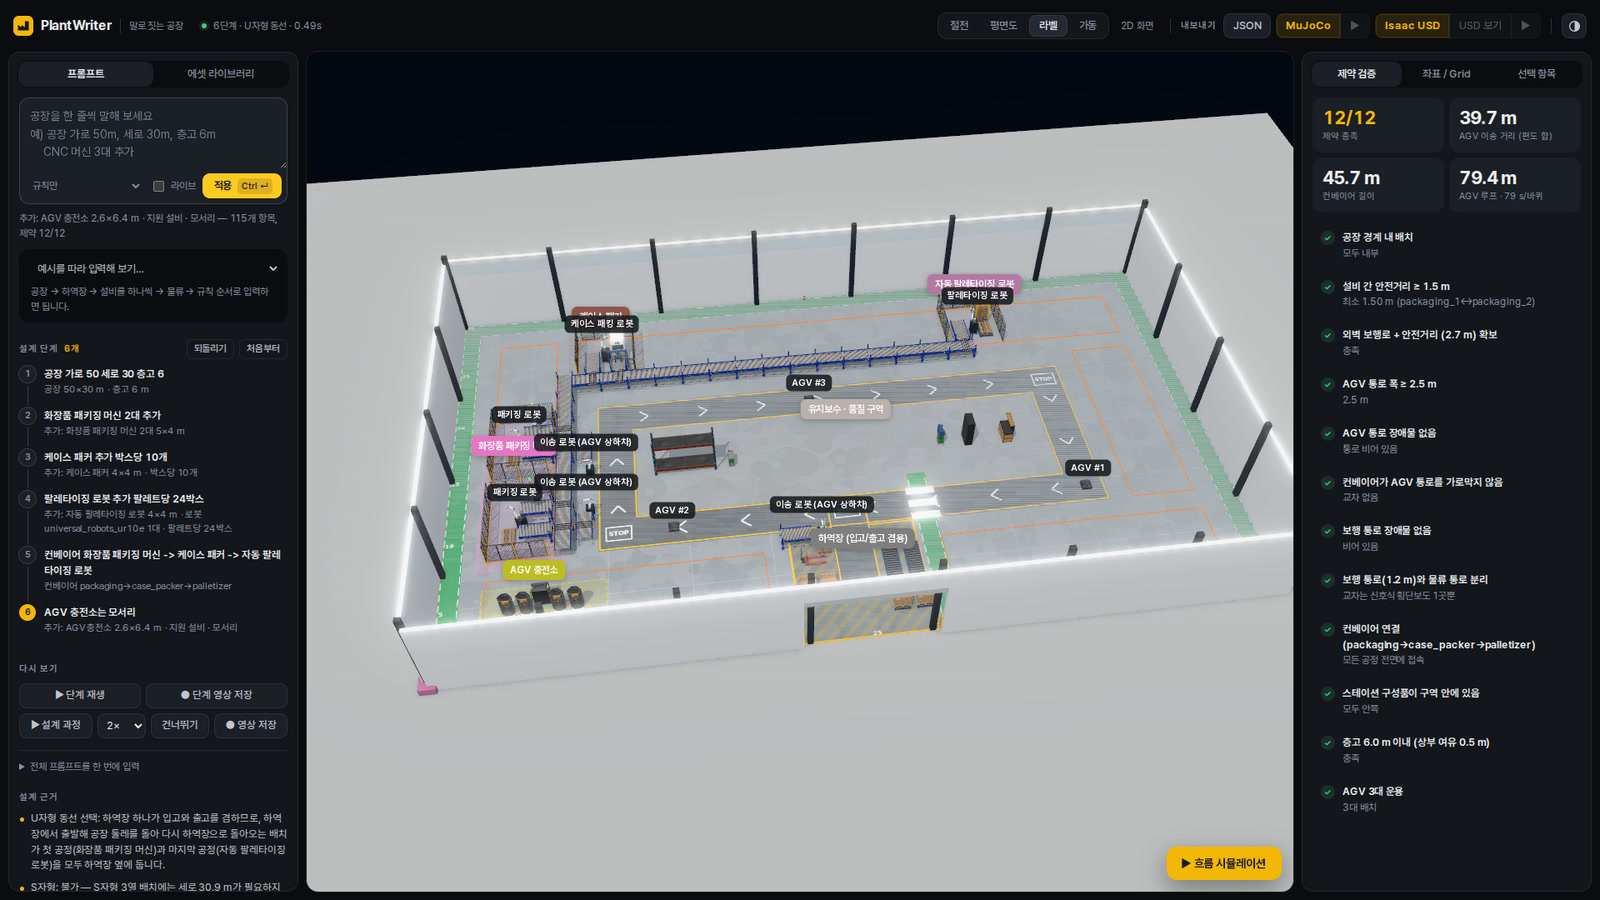
도면, 3D, 물류 계산을
한 번에 고칩니다
공장 설계는 보통 배치 도면, 3D 모델, 물류 계산을 따로 만듭니다. 설비 하나를 옮기면 셋을 다 다시 손봐야 합니다.
PlantWriter는 이 셋을 하나의 설계로 묶습니다. 설비를 문장으로 더하거나 바꾸면 배치가 다시 풀리고, 검사와 계산이 따라 바뀌고, 3D 공장과 내보내는 파일도 같이 바뀝니다.
결과는 그림 한 장이 아니라 계속 고칠 수 있는 설계입니다. 넣은 문장이 단계로 남아서, 되돌리거나 이어서 고칠 수 있습니다.
- 입력
- 한국어 · 영어 문장말투가 달라도 정해진 문장으로 바꿔 보여 줍니다
- 계산 시간
- 배치 1초 이내, 8시간 가동 0.3초 이내GPU 없이 CPU로 계산합니다
- 내보내기
- MuJoCo MJCF · Isaac Sim USD
생산 15종, 지원 10종
이 중 공장용 1,024개
로봇팔 34종 등
예시 공장 기준
쓰는 순서
문장에서 시뮬레이터 파일까지 다섯 단계입니다.
-
01
말로 설명합니다
화장품 패키징 머신 2대 추가처럼 한 줄씩 넣습니다. “병에 라벨 붙이는 기계 하나 넣어줘”처럼 편하게 말해도 됩니다. 정해진 문장으로 바꿔서 먼저 보여 주고, 맞는지 본 뒤 적용합니다.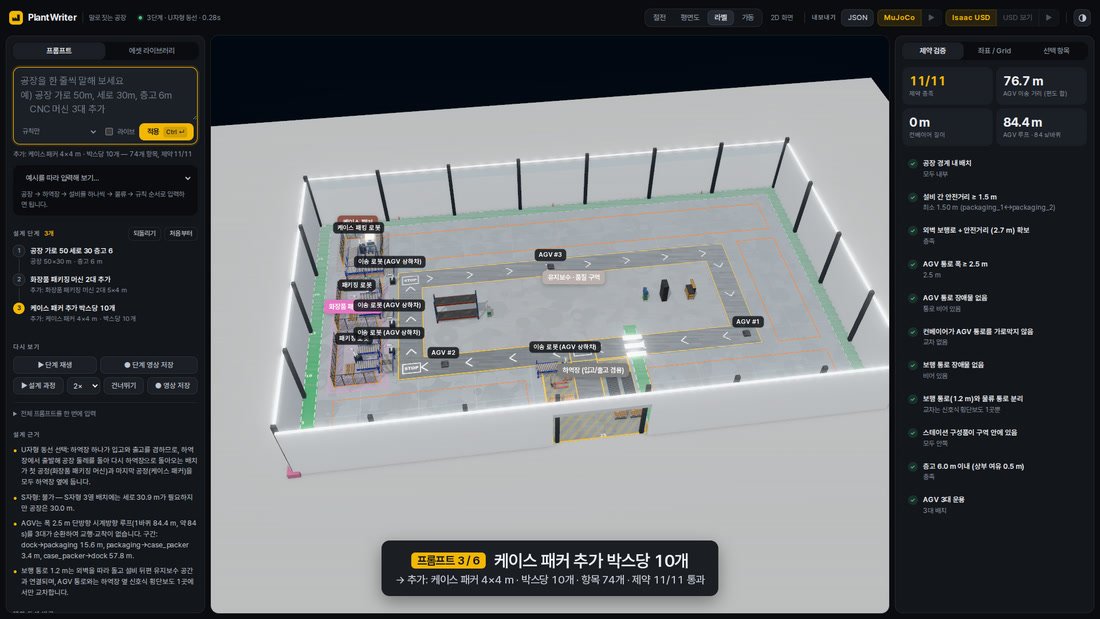
세 번째 문장을 넣은 직후 -
02
배치를 풀고 검사합니다
U자, S자, I자 동선을 비교해 설비 자리를 정합니다. 설비 사이 간격, AGV 통로 폭, 보행로와 물류 통로의 분리, 층고 여유 등 12가지를 배치할 때마다 검사합니다.
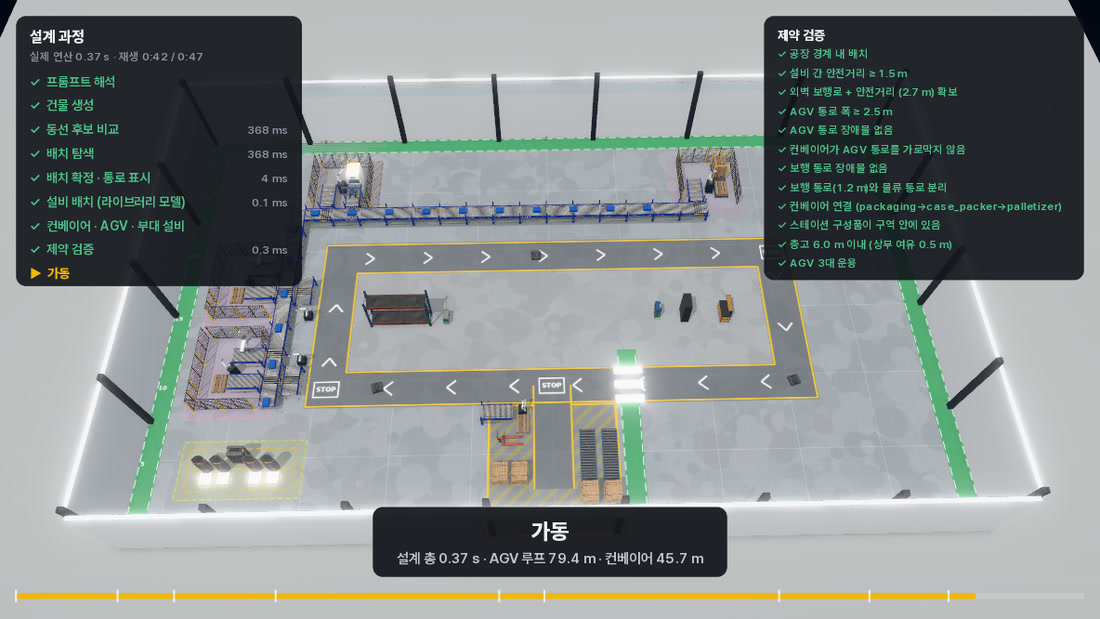
배치 과정과 검사 항목 -
03
가동을 계산합니다
8시간 가동을 계산해 시간당 처리량, 리드타임, 설비별 가동률, 병목 설비를 냅니다. 설비나 AGV 대수를 바꾸면 바로 다시 계산해서 비교합니다.
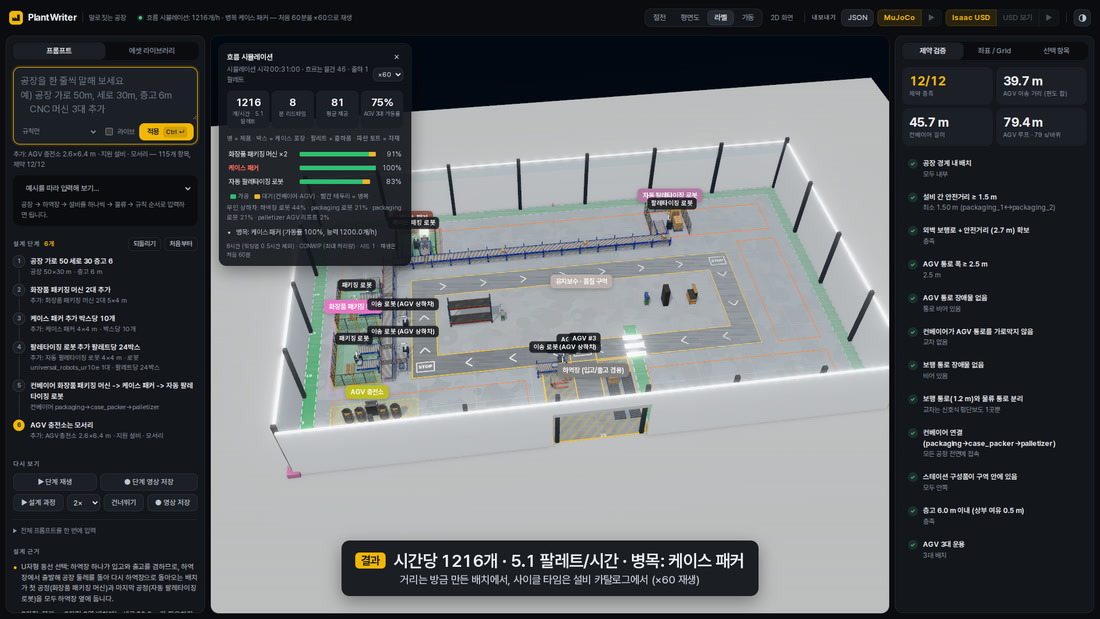
계산 결과 패널과 가동 중인 공장 -
04
움직임으로 확인합니다
자재가 들어와 제품으로 나가기까지 끊기지 않고 재생됩니다. 물건은 로봇, 롤러, AGV가 실제로 옮기는 순서대로만 움직입니다. 빈 토트가 돌아가는 길까지 들어 있습니다.
재생을 누르면 자재 토트 하나가 들어와 팔레트로 나가기까지를 따라갑니다. 70초, 소리 없음. -
05
시뮬레이터로 내보냅니다
같은 공장이 MuJoCo와 Isaac Sim 파일로 나갑니다. 로봇 실험이나 학습에 바로 쓸 수 있도록 질량, 충돌 형상, 관절이 들어 있습니다.
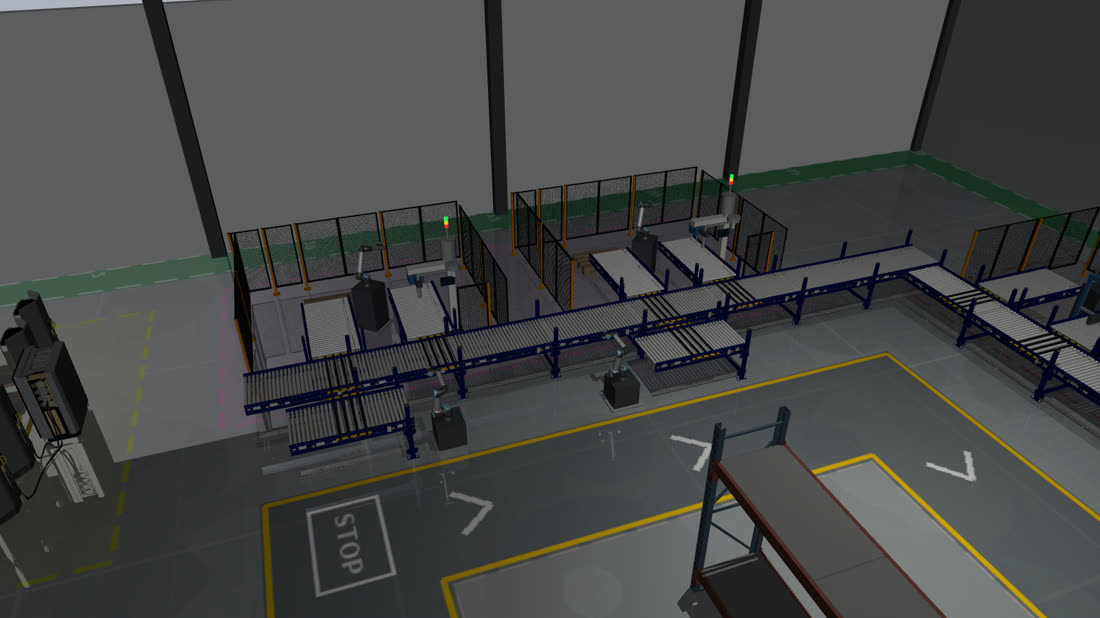
MuJoCo에서 연 같은 공장
쓰임새
설비를 들이기 전에 할 수 있는 일입니다.
짓기 전 검토
공장 전체를 먼저 지어 놓고 배치와 동선을 봅니다. 도면으로는 놓치기 쉬운 통로 막힘이나 설비 간섭이 3D에서 보입니다.
간격 검사
설비 사이 안전거리, AGV 통로 폭, 보행로 분리를 배치가 바뀔 때마다 자동으로 검사합니다. 배치 단계의 간격 검토이며 안전 인증을 대신하지는 않습니다.
증설 · 변경 비교
설비를 늘리거나 AGV 대수를 바꿨을 때 처리량과 병목이 어떻게 달라지는지 계산합니다. 어느 설비를 늘려야 효과가 있는지 먼저 알 수 있습니다.
빠른 초안
문장을 넣고 몇 분이면 3D 공장과 계산 결과가 나옵니다. 여러 안을 만들어 놓고 비교하기 좋습니다.
로봇 실험 환경
공정 순서와 자재 흐름이 도는 공장을 시뮬레이터 파일로 받아 로봇 제어와 학습 실험에 씁니다.
말로 부르는 설비 25종
기호는 평면도에 쓰는 글자입니다. 처리 시간은 기본값이며 현장 값으로 바꿀 수 있습니다.
생산 라인 설비
15종 · 공정 순서대로 라인에 놓입니다| 기호 | 설비 | 기본 크기 (m) | 처리 시간 | 이렇게 부릅니다 |
|---|---|---|---|---|
| A | 자동화 창고 (AS/RS) | 10 × 5 | 40초 | 자동화 창고, 자동 창고 |
| Y | 화장품 패키징 머신 | 5 × 4 | 5초 / 개 | 패키징 머신, 충전 캡핑, 충진기 |
| I | 라벨러 | 1.6 × 1.4 | 2.5초 / 개 | 라벨 부착기, 라벨링 머신 |
| H | 호퍼 | 2.8 × 2.5 | 20초 | 호퍼, 투입 호퍼 |
| C | CNC 머신 | 3 × 3 | 5분 | 머시닝센터, 가공기 |
| 3 | 3D 프린터 | 1.8 × 1.8 | 30분 | 3D 프린터, 적층 제조 |
| W | 용접 셀 | 5 × 5 | 2분 30초 | 용접 셀, 로봇 용접 |
| R | 조립 셀 | 5 × 5 | 2분 20초 | 조립 셀, 조립 |
| L | 차량 리프트 | 7 × 4.6 | 15분 | 차량 리프트, 카 리프트 |
| B | 도장 부스 | 10 × 6.6 | 4분 | 도장 부스, 스프레이 부스 |
| V | 비전 검사기 + ICT 테스터 | 3 × 2 | 55초 | 비전 검사기, 검사기 |
| J | 휠 얼라인먼트 | 8.2 × 5.5 | 10분 | 휠 얼라인먼트, 휠 정렬 |
| N | 케이스 패커 | 4 × 4 | 30초 / 박스 | 케이스 패커, 박스 포장기 |
| K | 포장 작업대 | 4 × 3 | 1분 15초 | 포장 작업대, 포장대 |
| P | 자동 팔레타이징 로봇 | 4 × 4 | 25초 / 박스 | 팔레타이저, 팔레트 적재 |
지원 설비
10종 · 벽 쪽, 설비 옆, 모서리처럼 위치를 말로 정합니다| 기호 | 설비 | 기본 크기 (m) | 이렇게 부릅니다 |
|---|---|---|---|
| Q | 공기 압축기 | 2.6 × 1.4 | 공기 압축기, 에어 컴프레서 |
| T | IBC 탱크 | 1.6 × 1.8 | IBC 탱크, 액체 탱크 |
| S | 보관 랙 | 4.6 × 2.6 | 보관 랙, 팔레트 랙 |
| Z | 휴게 공간 | 6 × 3.6 | 휴게실, 라운지 |
| U | 공구 보관소 | 3 × 2 | 공구실, 공구함 |
| F | 지게차 주차 | 3 × 3 | 지게차, 포크리프트 |
| E | 배전반 | 4.4 × 2.4 | 배전반, 분전반, 전기실 |
| + | 비상 샤워 · 세안기 | 2 × 1.4 | 비상 샤워, 세안기 |
| X | 폐기물 · 분리수거 | 3 × 1.6 | 폐기물, 분리수거 |
| G | AGV 충전소 | 2.6 × 6.4 | AGV 충전소, 충전소 |
크기와 대수는 말로 바꿉니다. CNC 머신 4대 추가 (각 3m x 3m), 조립 셀 6m x 6m, 6축 로봇 4대처럼 씁니다. 컨베이어, AGV, AGV에 싣고 내리는 이송 로봇은 설비를 놓으면 빌더가 알아서 잇습니다.
목록에 없는 설비는 추가합니다
설비는 프로그램이 아니라 데이터로 정의합니다. 치수와 동작 순서를 받아 카탈로그에 넣으면 그때부터 말로 부를 수 있습니다.
위 표의 라벨러가 그렇게 들어온 설비입니다. 2026년 11월에 추가했고 11분이 걸렸습니다. 컨베이어 위에서 처리하는 설비 기준이며, 로봇이 물건을 집어 옮기는 셀은 더 걸립니다.
고객 설비의 실제 치수와 처리 시간에 맞추는 일은 그다음에 이어서 합니다.
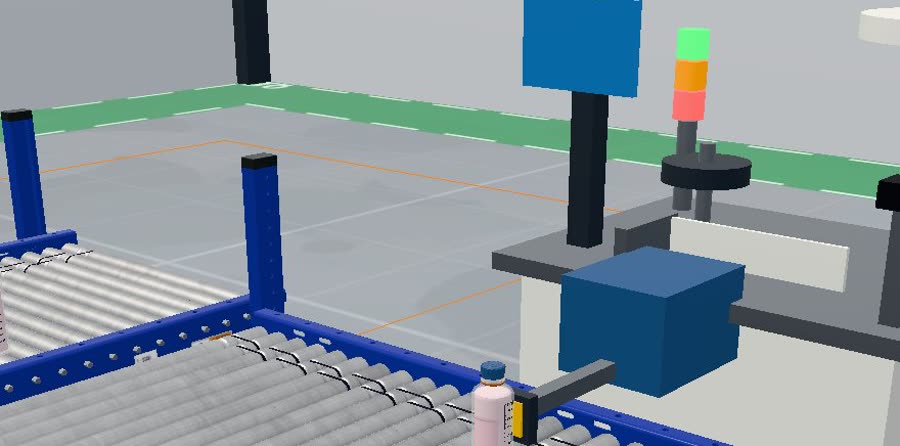
예시: 화장품 포장 라인
이 페이지의 화면은 모두 이 공장입니다. 문장 6줄로 지었습니다.
병 10개가 한 박스, 24박스가 한 팔레트
배치 항목 115개
- 건물
- 50 × 30 m, 층고 6 m
- 구성
- 패키징 머신 2대, 케이스 패커 1대, 팔레타이징 로봇 1대, AGV 3대
- 병목
- 케이스 패커
- AGV 가동률
- 75 %
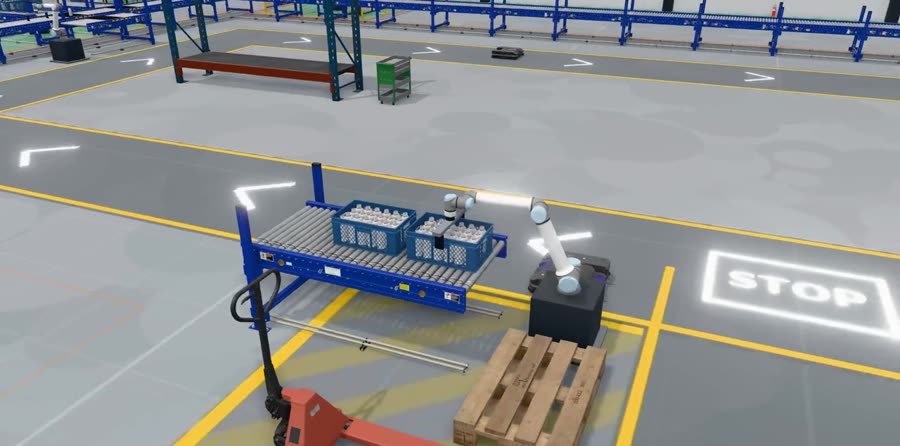
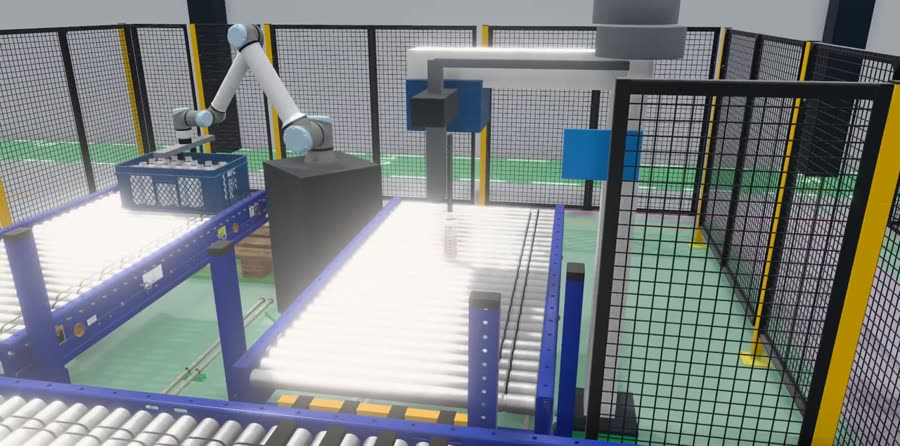
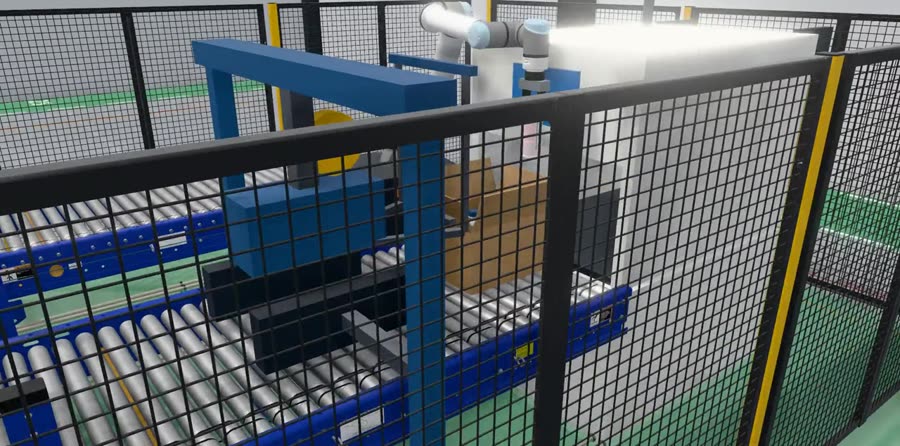
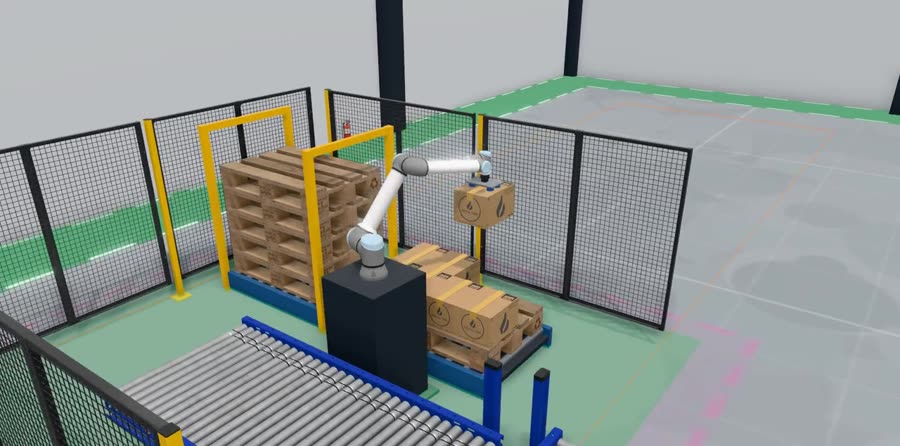
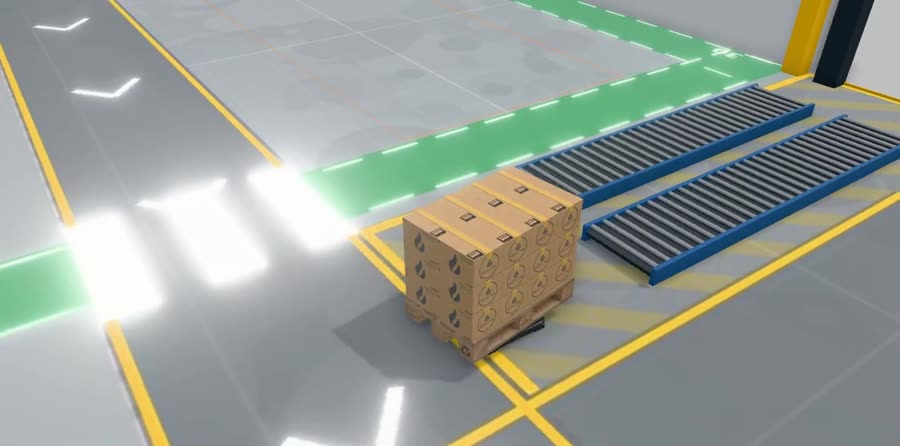
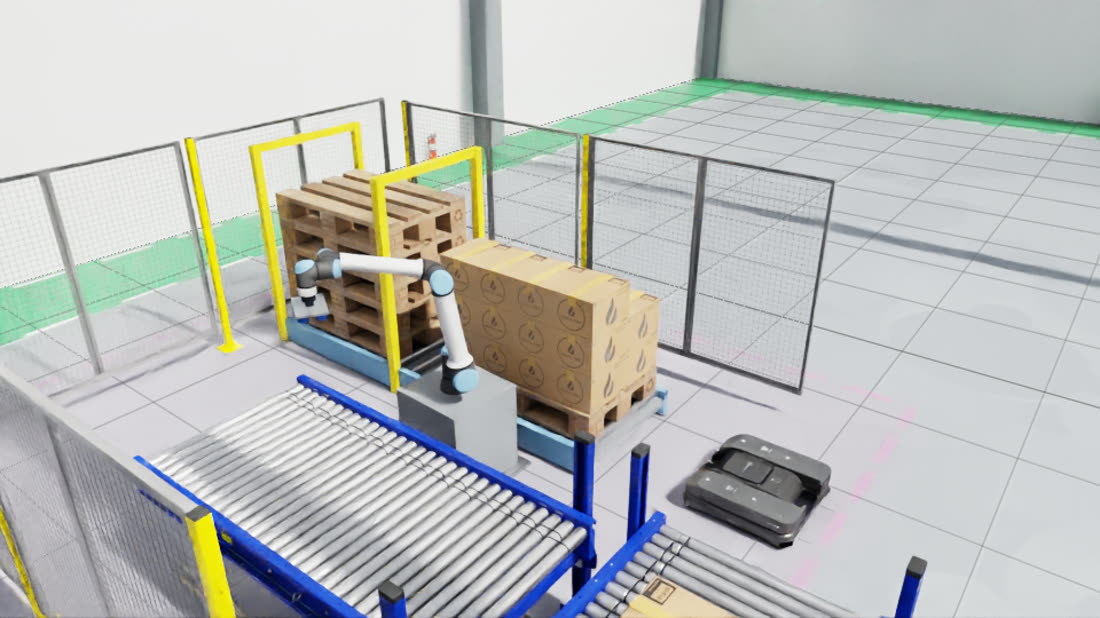
수치는 카탈로그의 기본 처리 시간으로 계산한 값입니다. 절대값보다는 안을 바꿔 가며 비교하는 데 쓰고, 현장 설비의 값을 넣을수록 실제에 가까워집니다.
내보내는 것과 사용 환경
설계 하나에서 아래 파일이 나옵니다. 현재 버전 기준입니다.
| 형식 | 쓰는 곳 | 비고 |
|---|---|---|
| MuJoCo MJCF | 물리 시뮬레이션, 로봇 제어 실험 | 예시 라인 기준 바디 500개, 로봇 7대. 내보내기 약 25초 |
| Isaac Sim USD | RTX 렌더, PhysX, 학습용 장면 | SimReady 원본 모델을 참조합니다. 시맨틱 라벨 포함 |
| 설계 데이터 JSON | 보관, 다른 도구와 연동 | 설비, 크기, 위치, 통로와 컨베이어 경로가 들어 있습니다 |
| 평면도 PNG | 보고서, 검토 회의 | 설비 기호와 통로가 표시됩니다 |
| 영상 WebM · MP4 | 제안, 교육 | 설계 과정, 물건을 따라가는 영상 |
- 실행
- PC에 설치해 웹 브라우저로 씁니다Linux PC에서 확인했습니다
- 그래픽
- 일반 노트북 그래픽으로 3D 화면이 돕니다GPU가 없는 PC를 위한 2D 화면이 있습니다
- 문장 해석
- 자유로운 말은 LLM이 정해진 문장으로 바꿉니다끄면 정해진 문장 형식으로만 입력하고, 모든 처리가 PC 안에서 끝납니다
- AI 에이전트
- MCP 서버 제공AI가 사람과 같은 도구로 설계하고, 한 설계를 함께 고칩니다
- Isaac Sim
- 별도 설치Isaac Sim의 라이선스를 따릅니다
- 건물
- 단층 공장 한 동
- 설비
- 카탈로그 25종없는 설비는 추가해서 씁니다
- 계산에 넣는 것
- 설비 대수, 처리 시간과 편차, 컨베이어 길이, AGV 경로와 대수, 자재 토트 교체
- 넣지 않는 것
- 작업자, 고장, 불량
- 사용 형태
- PC 한 대에서 실행여러 사람이 동시에 접속하는 서비스 형태는 아닙니다
Pixel Gravity가 하는 일
2026년 9월에 시작한 회사입니다. 공장 디지털 트윈 소프트웨어를 만들고, 거기에 쓰는 기술을 가르칩니다.
제품PlantWriter 개발
말로 설명하면 공장이 지어지는 디지털 트윈 빌더입니다. 이 페이지에서 소개한 제품입니다.
강의Omniverse 디지털 트윈
Isaac Sim과 OpenUSD로 로봇 디지털 트윈을 만드는 과정입니다. 장면 구조, 물리와 충돌 설정, 로봇 관절 튜닝까지 다룹니다. 온라인 과정 「Physical AI 로봇 개발을 위한 디지털 트윈 구축」을 기획하고 촬영하고 있습니다.
강의로보틱스 기초
로봇 소프트웨어를 처음 배우는 사람을 위한 과정입니다. Python, Linux, Git에서 시작해 ROS 2로 로봇을 움직이고, 위치와 방향을 계산하는 좌표 변환까지 갑니다. 먼저 움직여 본 다음 수식과 코드로 들어가고, 전공자와 비전공자가 섞인 반에 맞춰 필수와 심화를 나눕니다.
강의로봇 학습 실습
SO-101 로봇팔로 원격 조작, 데이터 수집, 모방학습(ACT)과 VLA(SmolVLA) 학습, 실물 평가까지 이어서 해 보는 과정입니다. MuJoCo와 Isaac에서 하는 강화학습 입문도 있습니다.
교육스마트 제조 가상공장
로봇 설계와 가상공장 구현을 가르치는 장기 과정을 8개 기수, 약 200명과 진행했고 최종 프로젝트 25개 팀을 지도했습니다. Unity 기반 XR 시뮬레이션과 머신비전 검사 입문 과정도 합니다.
경력현장 개발 경험
머신비전 검사 소프트웨어, VR/XR 시뮬레이션, 합성 데이터 파이프라인, 로봇 물리 시뮬레이션을 산업 현장에서 개발했습니다. 강의 내용은 이 경험에서 나옵니다.
이렇게 시작합니다
초안을 먼저 보고, 맞춰 가며 정확도를 올립니다. 시작은 기술 검증(PoC)입니다.
초안
공정을 말로 알려 주시면 그 자리에서 가상 공장을 짓습니다. 배치, 검사 결과, 처리량이 몇 분 안에 나옵니다.
맞춤
설비 치수와 처리 시간을 현장 값으로 맞춥니다. 카탈로그에 없는 설비는 이 단계에서 추가합니다.
검토
배치와 간격을 같이 보고, 설비 대수를 바꿔 가며 처리량과 병목을 비교합니다. 필요하면 시뮬레이터 파일로 내보냅니다.
공정을 몇 문장으로
알려 주세요.
그 공정의 가상 공장을 지어 보여 드립니다. 가격과 강의 문의도 같은 곳에서 받습니다.
3D 모델은 SimReady(CC BY 4.0), 로봇 모델은 MuJoCo Menagerie를 씁니다. 이 페이지의 수치는 2026년 11월에 예시 공장에서 잰 값이며, PC 사양과 공장 구성에 따라 달라집니다.