공장을 말로 짓습니다.
문장 몇 줄을 넣으면 설비 배치, 물류 계산, 3D 공장, 시뮬레이터 파일이 함께 나옵니다. 설비를 들이기 전에 공장 전체를 먼저 지어 보는 도구입니다.
내 공정으로 지어 보기공정을 몇 줄로 적어 주시면 그 공정의 가상 공장을 만들어 보여 드립니다.
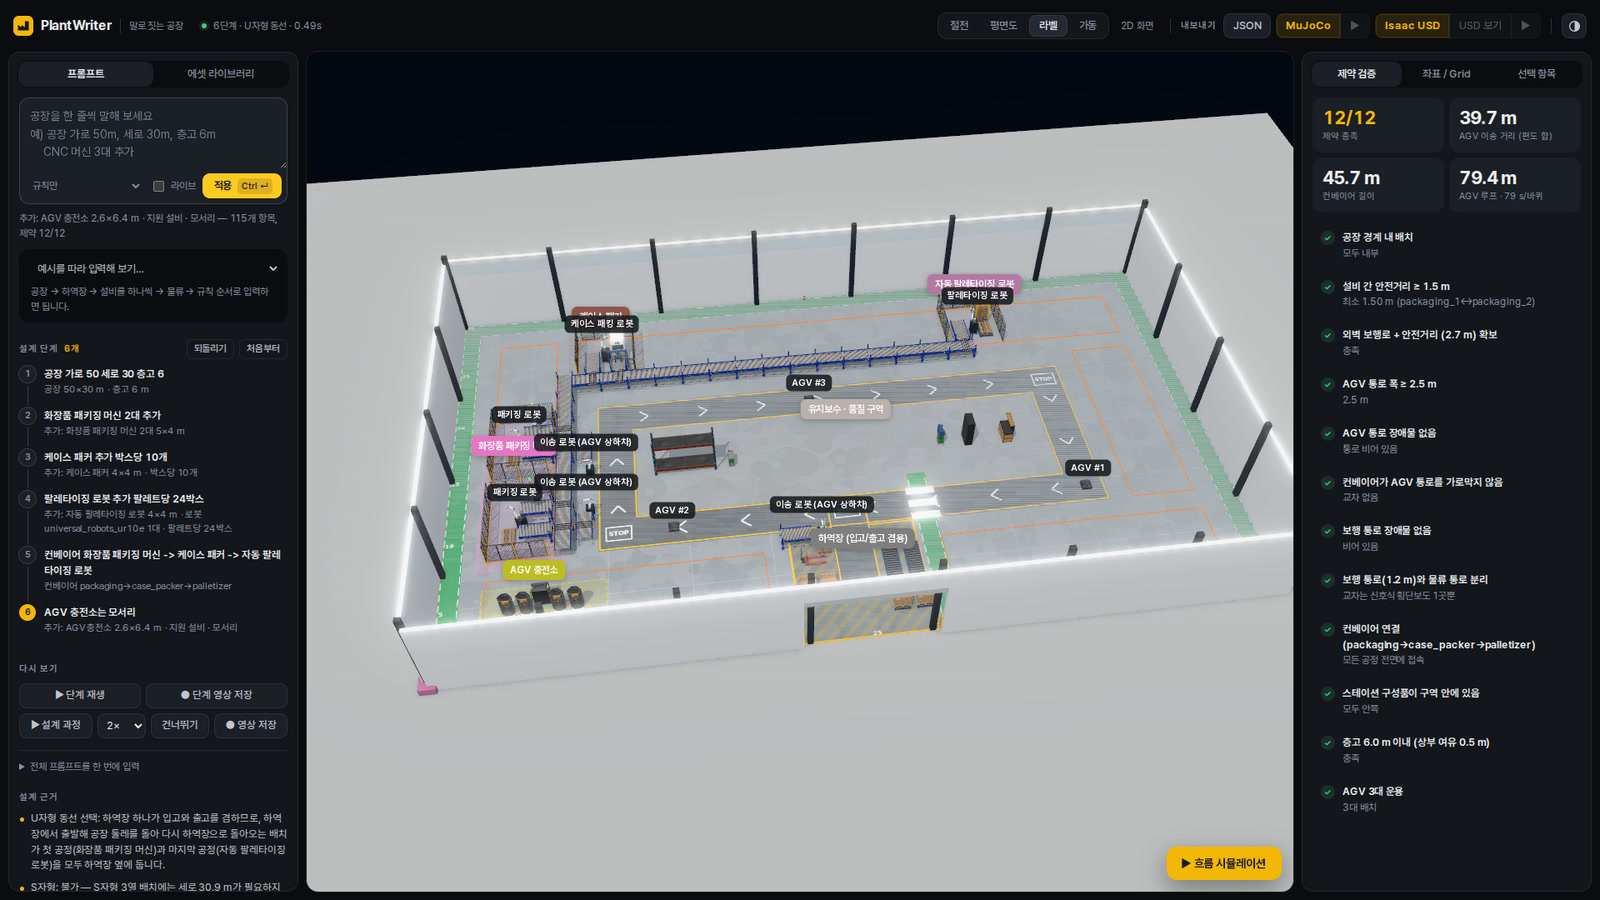
개요
무엇을 넣고 무엇이 나오는지
공장 설계는 보통 배치 도면, 3D 모델, 물류 계산을 따로 만듭니다. 설비 하나를 옮기면 셋을 다 다시 손봐야 합니다.
PlantWriter는 이 셋을 하나의 설계로 묶습니다. 설비를 문장으로 더하거나 바꾸면 배치가 다시 풀리고, 검사와 계산이 따라 바뀌고, 3D 공장과 내보내는 파일도 같이 바뀝니다.
결과는 그림 한 장이 아니라 계속 고칠 수 있는 설계입니다. 넣은 문장이 단계로 남아서, 되돌리거나 이어서 고칠 수 있습니다.
- 입력
- 한국어 · 영어 문장말투가 달라도 정해진 문장으로 바꿔 보여 줍니다
- 설비
- 25종생산 라인 15종, 지원 설비 10종. 추가할 수 있습니다
- 3D 모델
- 2,595개NVIDIA SimReady. 이 중 공장용 1,024개
- 로봇
- 93종로봇팔 34종, 모바일 매니퓰레이터 11종 등
- 계산 시간
- 배치 1초 이내, 8시간 가동 0.3초 이내GPU 없이 CPU로 계산합니다
- 내보내기
- MuJoCo MJCF · Isaac Sim USD
쓰는 순서
문장에서 시뮬레이터 파일까지 다섯 단계
-
1
말로 설명합니다
화장품 패키징 머신 2대 추가처럼 한 줄씩 넣습니다. “병에 라벨 붙이는 기계 하나 넣어줘”처럼 편하게 말해도 됩니다. 정해진 문장으로 바꿔서 먼저 보여 주고, 맞는지 본 뒤 적용합니다.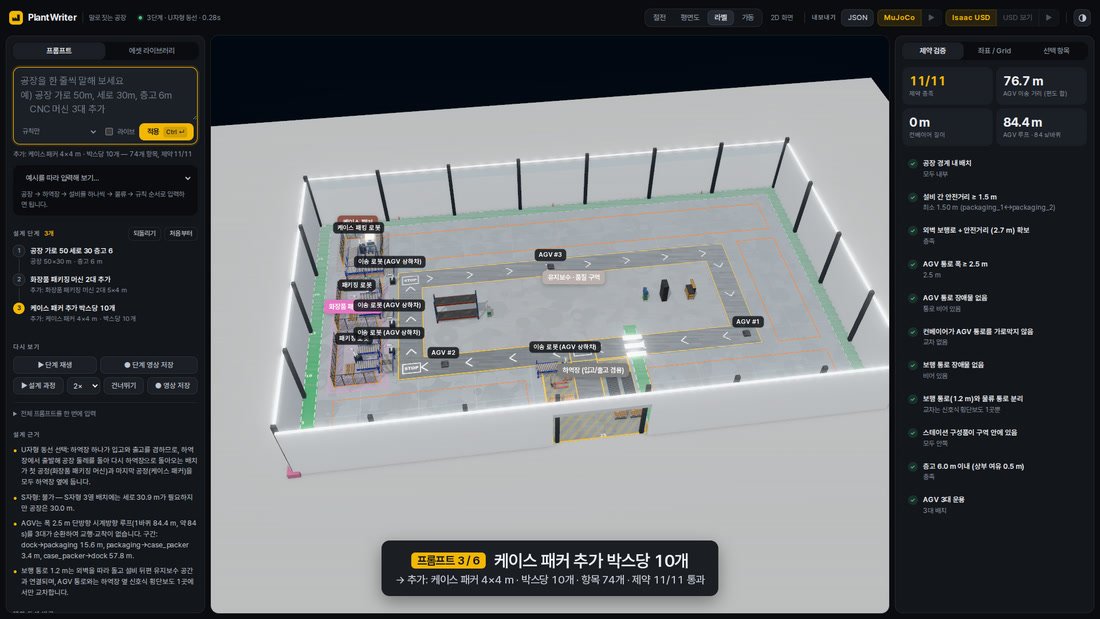
그림 2세 번째 문장을 넣은 직후 -
2
배치를 풀고 검사합니다
U자, S자, I자 동선을 비교해 설비 자리를 정합니다. 설비 사이 간격, AGV 통로 폭, 보행로와 물류 통로의 분리, 층고 여유 등 12가지를 배치할 때마다 검사합니다.
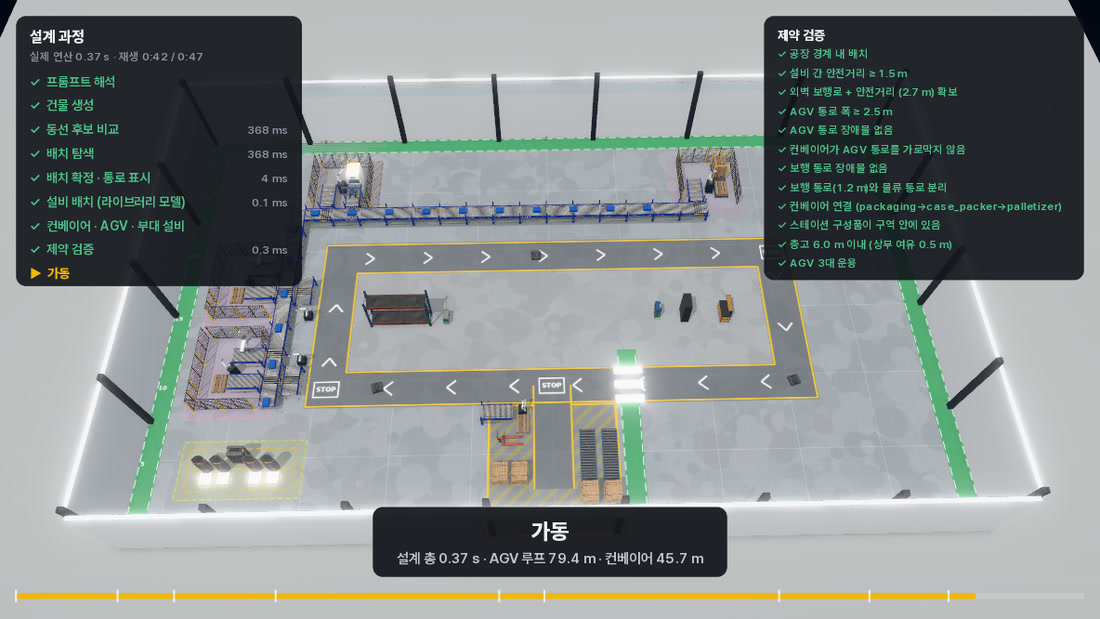
그림 3배치 과정과 검사 항목 -
3
가동을 계산합니다
8시간 가동을 계산해 시간당 처리량, 리드타임, 설비별 가동률, 병목 설비를 냅니다. 설비나 AGV 대수를 바꾸면 바로 다시 계산해서 비교합니다.
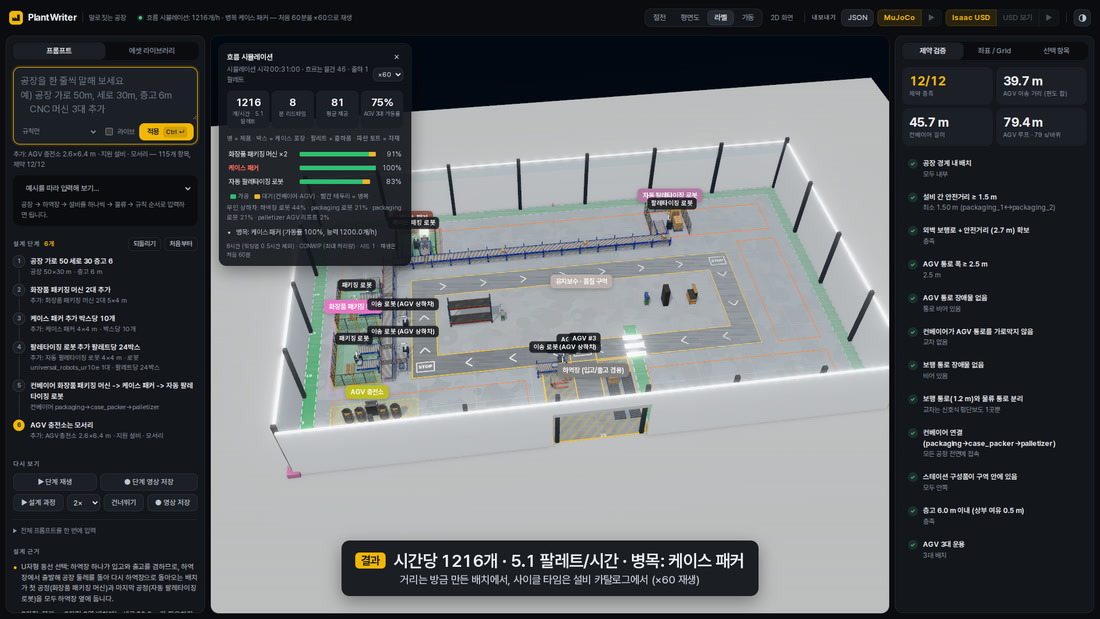
그림 4계산 결과 패널과 가동 중인 공장 -
4
움직임으로 확인합니다
자재가 들어와 제품으로 나가기까지 끊기지 않고 재생됩니다. 물건은 로봇, 롤러, AGV가 실제로 옮기는 순서대로만 움직입니다. 빈 토트가 돌아가는 길까지 들어 있습니다.
그림 5재생 버튼을 누르면 자재 토트 하나가 들어와 팔레트로 나가기까지를 따라갑니다. 70초, 소리 없음. -
5
시뮬레이터로 내보냅니다
같은 공장이 MuJoCo와 Isaac Sim 파일로 나갑니다. 로봇 실험이나 학습에 바로 쓸 수 있도록 질량, 충돌 형상, 관절이 들어 있습니다.
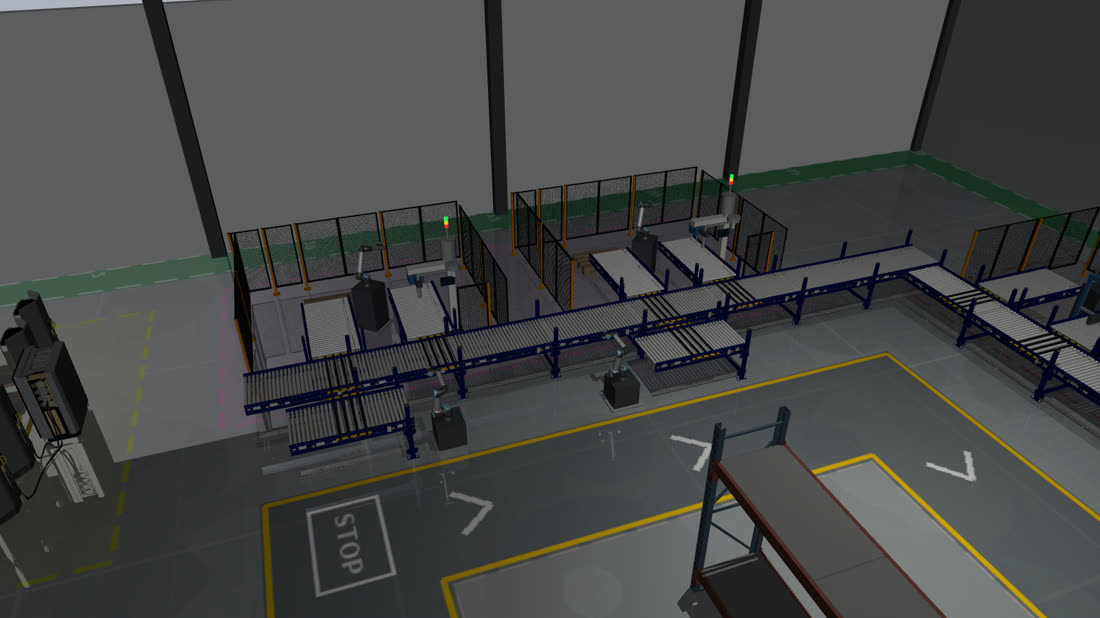
그림 6MuJoCo에서 연 같은 공장
쓰임새
설비를 들이기 전에 할 수 있는 일
| 하는 일 | 내용 |
|---|---|
| 짓기 전 검토 | 공장 전체를 먼저 지어 놓고 배치와 동선을 봅니다. 도면으로는 놓치기 쉬운 통로 막힘이나 설비 간섭이 3D에서 보입니다. |
| 간격 검사 | 설비 사이 안전거리, AGV 통로 폭, 보행로 분리를 배치가 바뀔 때마다 자동으로 검사합니다. 배치 단계의 간격 검토이며 안전 인증을 대신하지는 않습니다. |
| 증설 · 변경 비교 | 설비를 늘리거나 AGV 대수를 바꿨을 때 처리량과 병목이 어떻게 달라지는지 계산합니다. 어느 설비를 늘려야 효과가 있는지 먼저 알 수 있습니다. |
| 빠른 초안 | 문장을 넣고 몇 분이면 3D 공장과 계산 결과가 나옵니다. 여러 안을 만들어 놓고 비교하기 좋습니다. |
| 로봇 실험 환경 | 공정 순서와 자재 흐름이 도는 공장을 시뮬레이터 파일로 받아 로봇 제어와 학습 실험에 씁니다. |
설비 카탈로그
말로 부를 수 있는 설비 25종. 기호는 평면도에 쓰는 글자입니다.
| 기호 | 설비 | 기본 크기 (m) | 처리 시간 | 이렇게 부릅니다 |
|---|---|---|---|---|
| A | 자동화 창고 (AS/RS) | 10 × 5 | 40초 | 자동화 창고, 자동 창고 |
| Y | 화장품 패키징 머신 | 5 × 4 | 5초 / 개 | 패키징 머신, 충전 캡핑, 충진기 |
| I | 라벨러 | 1.6 × 1.4 | 2.5초 / 개 | 라벨 부착기, 라벨링 머신 |
| H | 호퍼 | 2.8 × 2.5 | 20초 | 호퍼, 투입 호퍼 |
| C | CNC 머신 | 3 × 3 | 5분 | 머시닝센터, 가공기 |
| 3 | 3D 프린터 | 1.8 × 1.8 | 30분 | 3D 프린터, 적층 제조 |
| W | 용접 셀 | 5 × 5 | 2분 30초 | 용접 셀, 로봇 용접 |
| R | 조립 셀 | 5 × 5 | 2분 20초 | 조립 셀, 조립 |
| L | 차량 리프트 | 7 × 4.6 | 15분 | 차량 리프트, 카 리프트 |
| B | 도장 부스 | 10 × 6.6 | 4분 | 도장 부스, 스프레이 부스 |
| V | 비전 검사기 + ICT 테스터 | 3 × 2 | 55초 | 비전 검사기, 검사기 |
| J | 휠 얼라인먼트 | 8.2 × 5.5 | 10분 | 휠 얼라인먼트, 휠 정렬 |
| N | 케이스 패커 | 4 × 4 | 30초 / 박스 | 케이스 패커, 박스 포장기 |
| K | 포장 작업대 | 4 × 3 | 1분 15초 | 포장 작업대, 포장대 |
| P | 자동 팔레타이징 로봇 | 4 × 4 | 25초 / 박스 | 팔레타이저, 팔레트 적재 |
| 기호 | 설비 | 기본 크기 (m) | 이렇게 부릅니다 |
|---|---|---|---|
| Q | 공기 압축기 | 2.6 × 1.4 | 공기 압축기, 에어 컴프레서 |
| T | IBC 탱크 | 1.6 × 1.8 | IBC 탱크, 액체 탱크 |
| S | 보관 랙 | 4.6 × 2.6 | 보관 랙, 팔레트 랙 |
| Z | 휴게 공간 | 6 × 3.6 | 휴게실, 라운지 |
| U | 공구 보관소 | 3 × 2 | 공구실, 공구함 |
| F | 지게차 주차 | 3 × 3 | 지게차, 포크리프트 |
| E | 배전반 | 4.4 × 2.4 | 배전반, 분전반, 전기실 |
| + | 비상 샤워 · 세안기 | 2 × 1.4 | 비상 샤워, 세안기 |
| X | 폐기물 · 분리수거 | 3 × 1.6 | 폐기물, 분리수거 |
| G | AGV 충전소 | 2.6 × 6.4 | AGV 충전소, 충전소 |
크기와 대수는 말로 바꿉니다. CNC 머신 4대 추가 (각 3m x 3m), 조립 셀 6m x 6m, 6축 로봇 4대처럼 씁니다. 컨베이어, AGV, AGV에 싣고 내리는 이송 로봇은 설비를 놓으면 빌더가 알아서 잇습니다. 처리 시간은 기본값이며 현장 값으로 바꿀 수 있습니다.
목록에 없는 설비는 추가합니다
설비는 프로그램이 아니라 데이터로 정의합니다. 치수와 동작 순서를 받아 카탈로그에 넣으면 그때부터 말로 부를 수 있습니다.
위 표의 라벨러가 그렇게 들어온 설비입니다. 2026년 11월에 추가했고 11분이 걸렸습니다. 컨베이어 위에서 처리하는 설비 기준이며, 로봇이 물건을 집어 옮기는 셀은 더 걸립니다.
고객 설비의 실제 치수와 처리 시간에 맞추는 일은 그다음에 이어서 합니다.
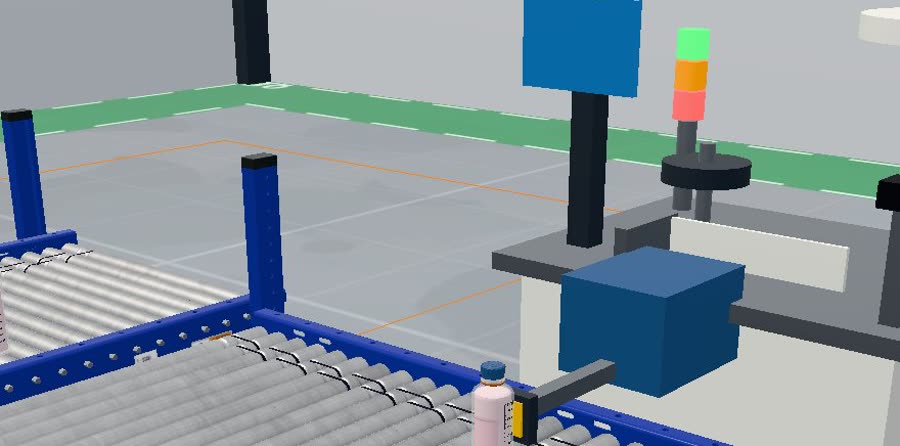
예시 사양
화장품 포장 라인. 이 카탈로그의 화면은 모두 이 공장입니다.
- 건물
- 50 × 30 m, 층고 6 m
- 구성
- 패키징 머신 2대, 케이스 패커 1대, 팔레타이징 로봇 1대, AGV 3대
- 입력
- 문장 6줄
- 배치 항목
- 115개
- 배치 검사
- 12 / 12 통과
- 처리량
- 1,216개 / 시간
- 출하
- 5.1 팔레트 / 시간병 10개가 한 박스, 박스 24개가 한 팔레트
- 리드타임
- 7.8분
- 병목
- 케이스 패커
- AGV 가동률
- 75 %
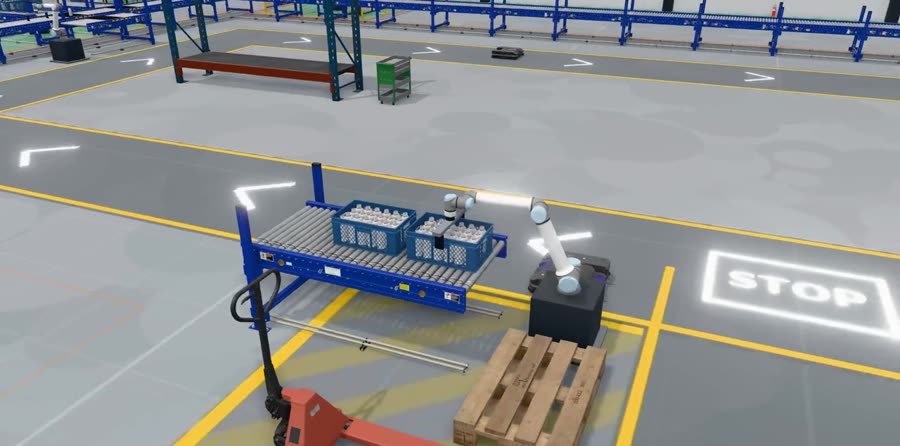
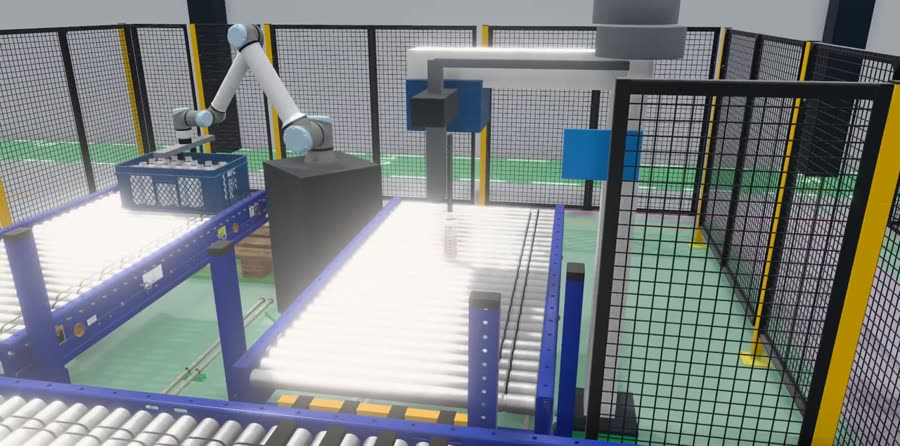
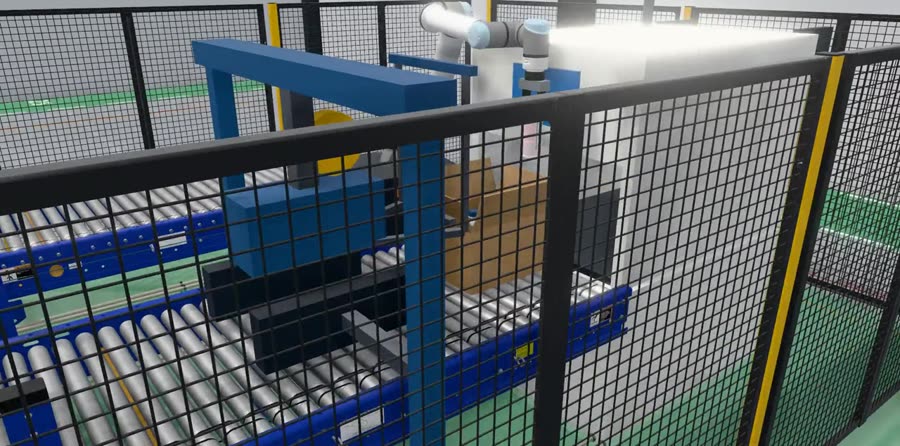
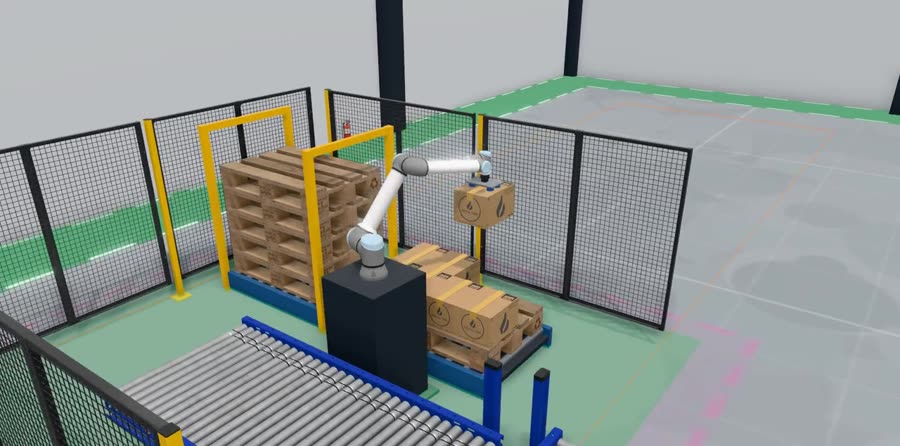
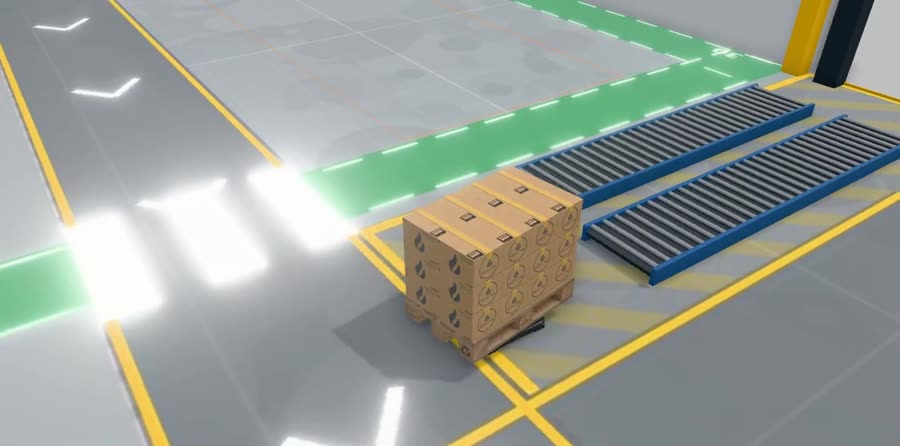
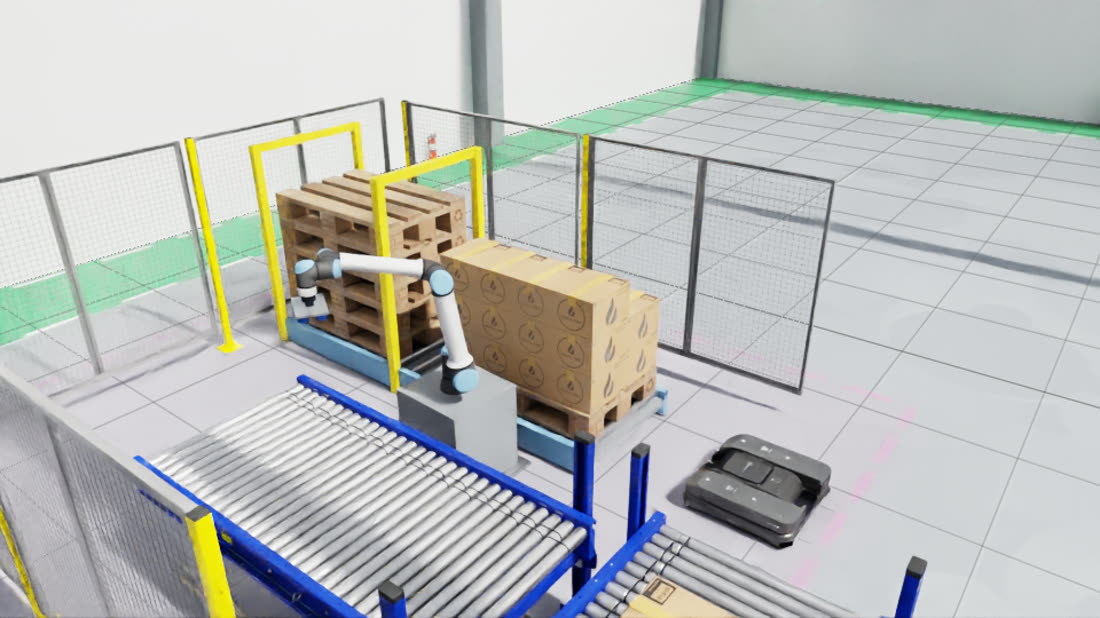
수치는 카탈로그의 기본 처리 시간으로 계산한 값입니다. 절대값보다는 안을 바꿔 가며 비교하는 데 쓰고, 현장 설비의 값을 넣을수록 실제에 가까워집니다.
내보내는 것
설계 하나에서 나오는 파일
| 형식 | 쓰는 곳 | 비고 |
|---|---|---|
| MuJoCo MJCF | 물리 시뮬레이션, 로봇 제어 실험 | 예시 라인 기준 바디 500개, 로봇 7대. 내보내기 약 25초 |
| Isaac Sim USD | RTX 렌더, PhysX, 학습용 장면 | SimReady 원본 모델을 참조합니다. 시맨틱 라벨 포함 |
| 설계 데이터 JSON | 보관, 다른 도구와 연동 | 설비, 크기, 위치, 통로와 컨베이어 경로가 들어 있습니다 |
| 평면도 PNG | 보고서, 검토 회의 | 설비 기호와 통로가 표시됩니다 |
| 영상 WebM · MP4 | 제안, 교육 | 설계 과정, 물건을 따라가는 영상 |
사용 환경과 범위
현재 버전 기준
- 실행
- PC에 설치해 웹 브라우저로 씁니다Linux PC에서 확인했습니다
- 그래픽
- 일반 노트북 그래픽으로 3D 화면이 돕니다GPU가 없는 PC를 위한 2D 화면이 있습니다
- 문장 해석
- 자유로운 말은 LLM이 정해진 문장으로 바꿉니다끄면 정해진 문장 형식으로만 입력하고, 모든 처리가 PC 안에서 끝납니다
- AI 에이전트
- MCP 서버 제공AI가 사람과 같은 도구로 설계하고, 한 설계를 함께 고칩니다
- Isaac Sim
- 별도 설치NVIDIA의 라이선스를 따릅니다
- 건물
- 단층 공장 한 동
- 설비
- 카탈로그 25종없는 설비는 추가해서 씁니다
- 계산에 넣는 것
- 설비 대수, 처리 시간과 편차, 컨베이어 길이, AGV 경로와 대수, 자재 토트 교체
- 넣지 않는 것
- 작업자, 고장, 불량
- 사용 형태
- PC 한 대에서 실행여러 사람이 동시에 접속하는 서비스 형태는 아닙니다
도입 순서
초안을 먼저 보고, 맞춰 가며 정확도를 올립니다
-
1
초안
공정을 말로 알려 주시면 그 자리에서 가상 공장을 짓습니다. 배치, 검사 결과, 처리량이 몇 분 안에 나옵니다.
-
2
맞춤
설비 치수와 처리 시간을 현장 값으로 맞춥니다. 카탈로그에 없는 설비는 이 단계에서 추가합니다.
-
3
검토
배치와 간격을 같이 보고, 설비 대수를 바꿔 가며 처리량과 병목을 비교합니다. 필요하면 시뮬레이터 파일로 내보냅니다.
3D 모델은 NVIDIA SimReady(CC BY 4.0), 로봇 모델은 MuJoCo Menagerie를 씁니다. 이 카탈로그의 수치는 2026년 11월에 예시 공장에서 잰 값이며, PC 사양과 공장 구성에 따라 달라집니다.